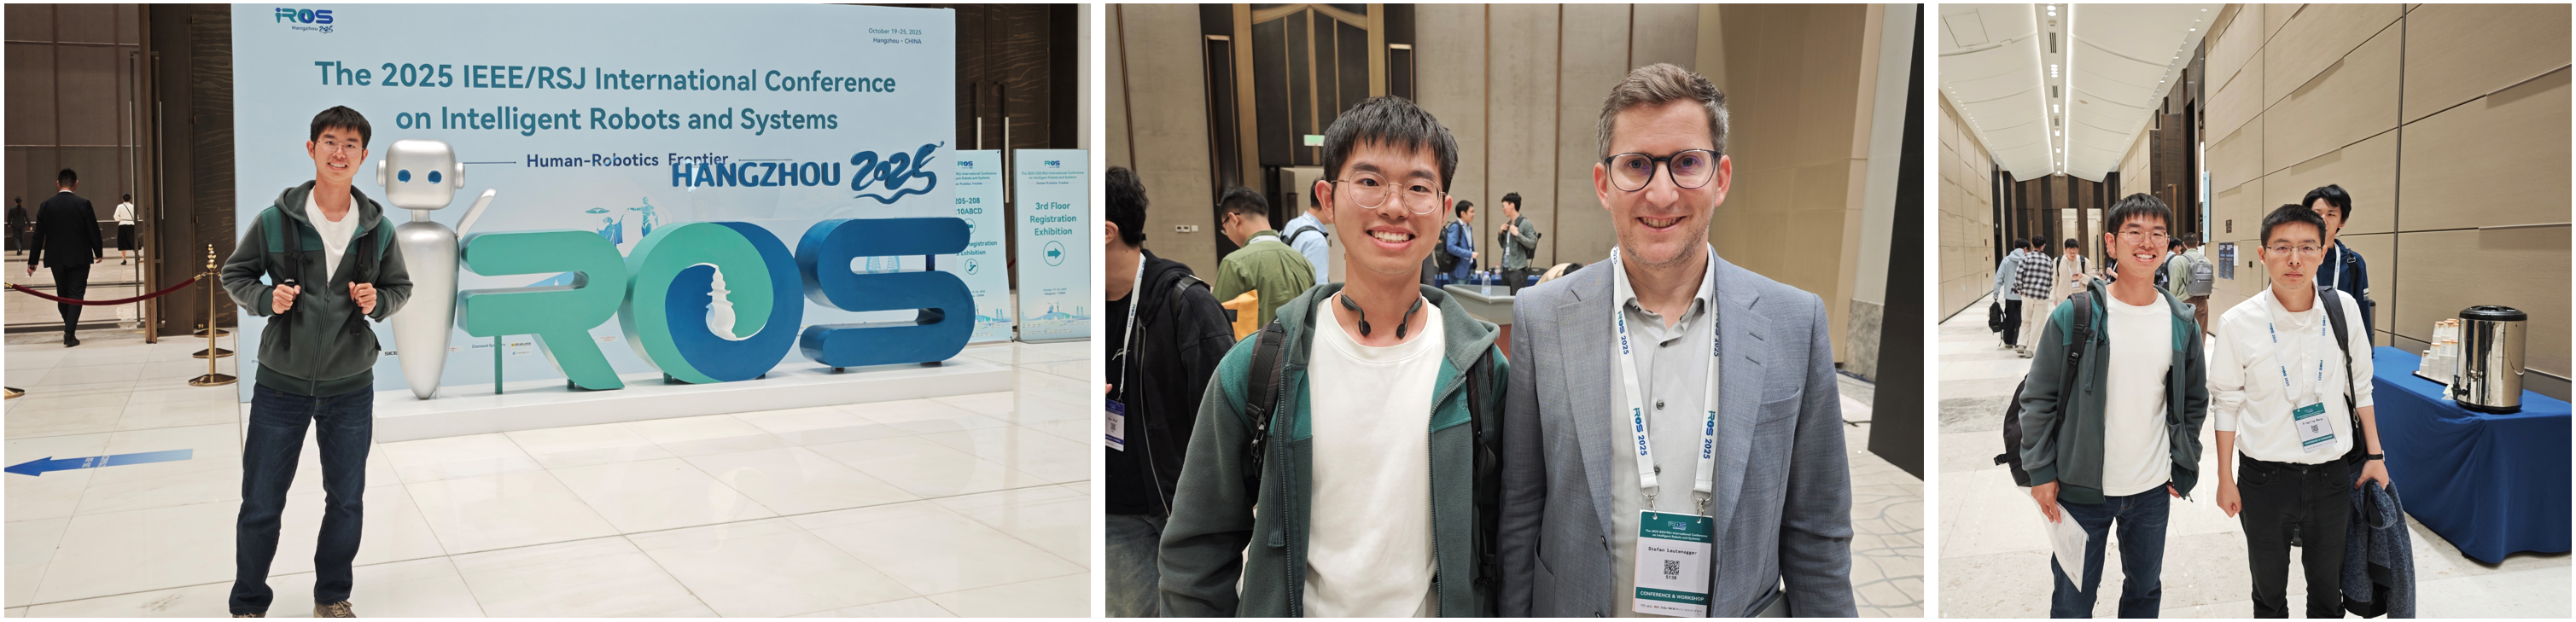
2025 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS)
Talk, HIEC, Hangzhou, China
参会学习
Stefan教授workshop:从SLAM到Spatial AI,交流Collaborative SLAM;听取宇树王兴兴分享具身强化学习
Talk, HIEC, Hangzhou, China
Stefan教授workshop:从SLAM到Spatial AI,交流Collaborative SLAM;听取宇树王兴兴分享具身强化学习
Talk, ADNEC, Abu Dhabi, UAE
两架无人机上相机组成宽基线协作立体相机系统,实现双机在线位姿估计、动态双视角特征关联、最后结合建筑语义轮廓,构建语义轮廓扩展的德劳内三角网格地图,旨在增强系统远距离感知地图能力。 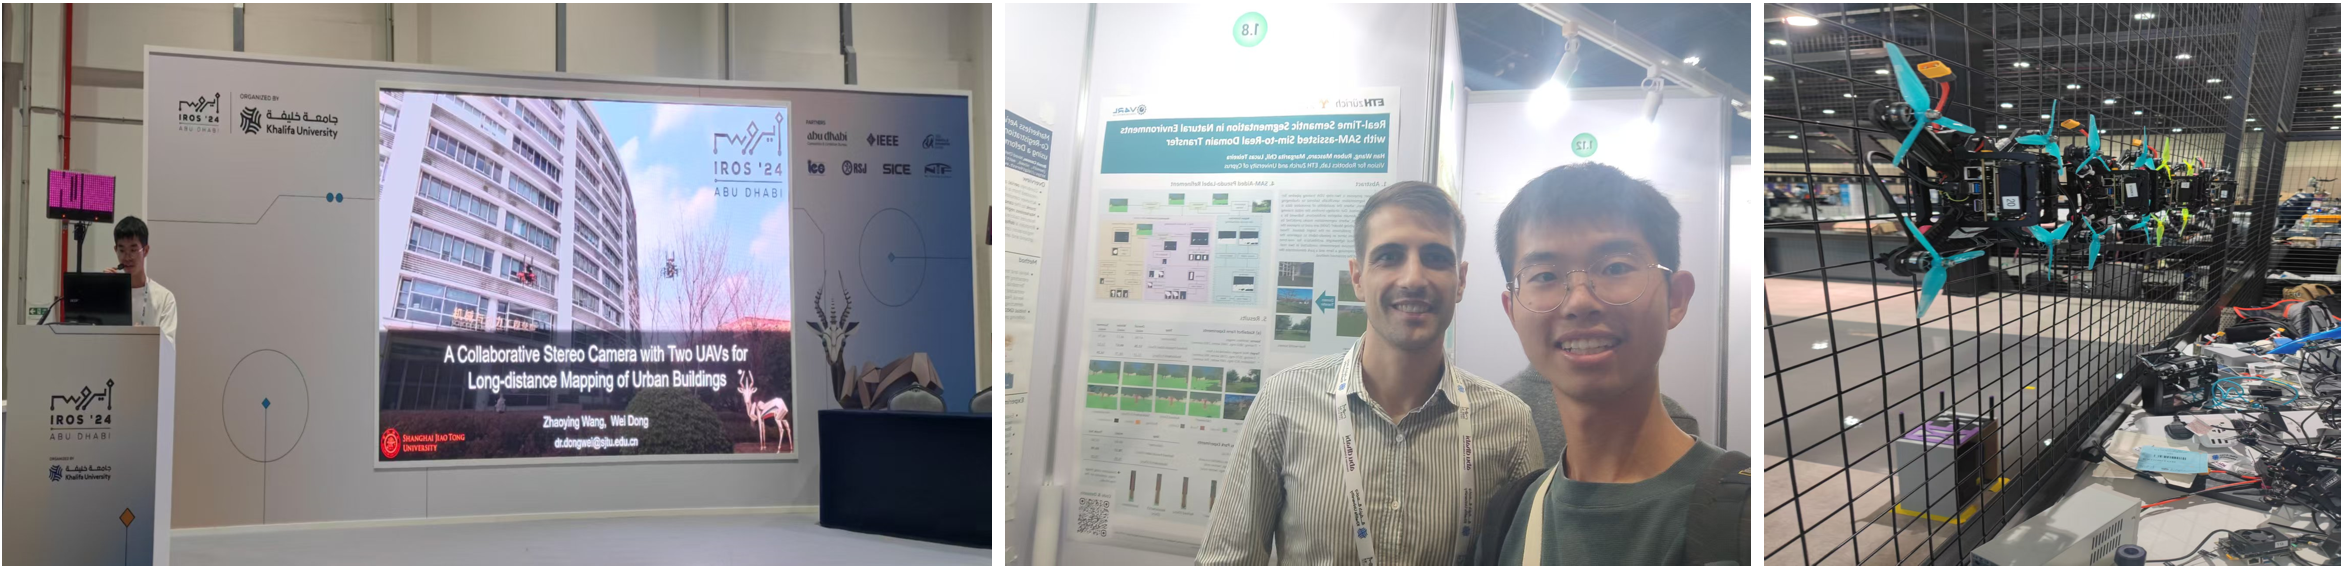
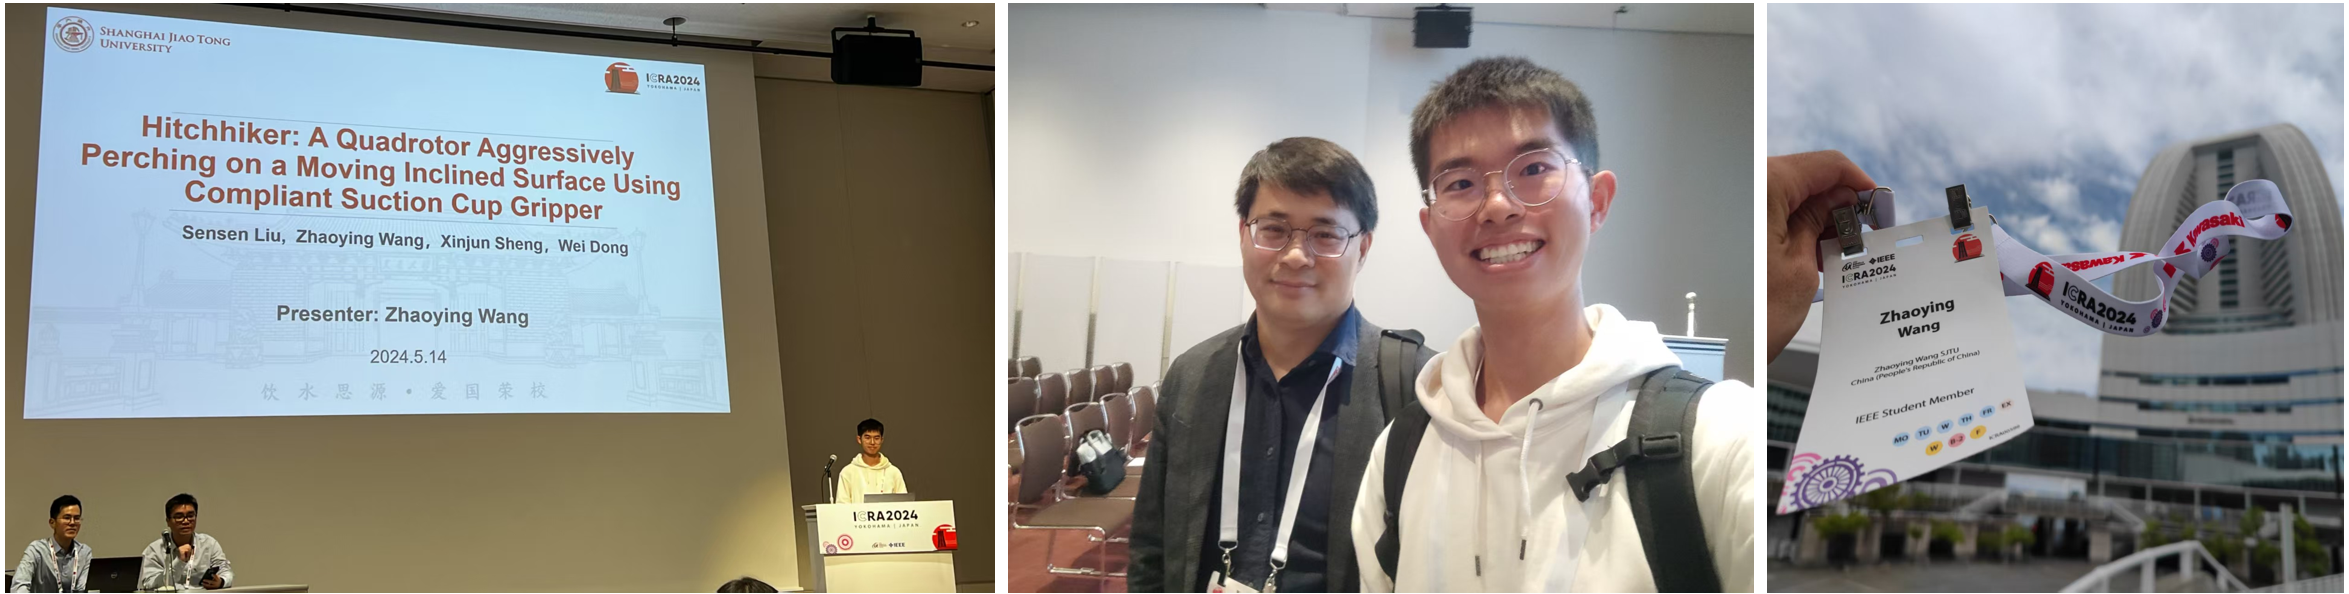
Talk, PACIFICO, Yokohama, Japan
提出动态多模式搜索策略提升最优时间轨迹规划效率。首次实现无人机实时动态规划与精准末端控制,并设计多角度吸附装置,无人机得以敏捷姿态吸附到移动目标斜面,可提供侦查任务。