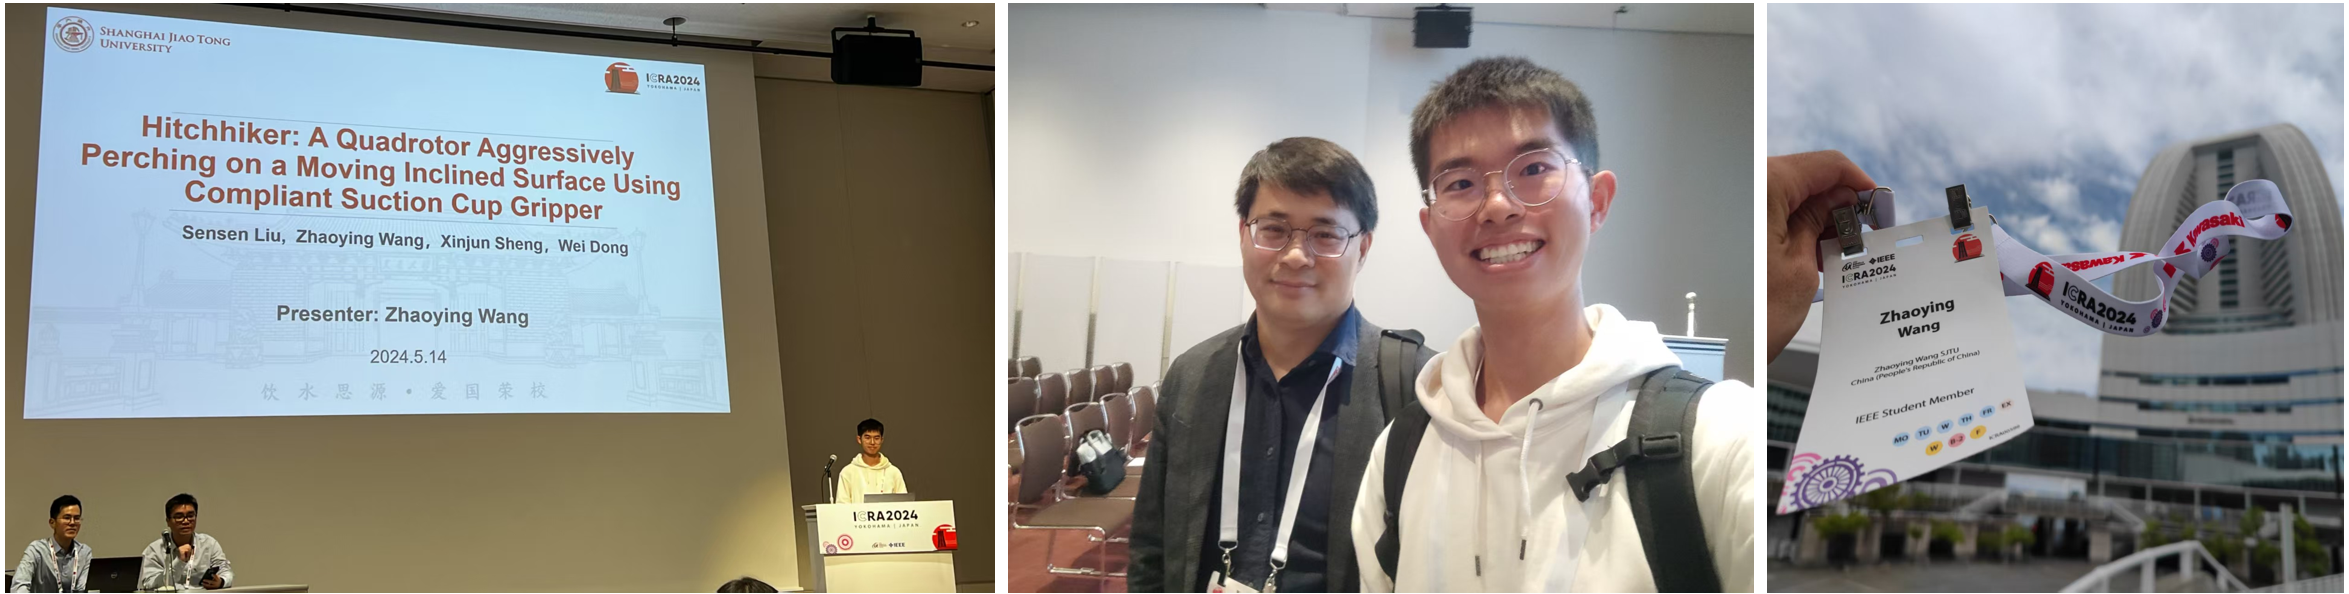
2024 IEEE International Conference on Robotics and Automation (ICRA)Date: May 14, 2024 搭便车:无人机动态吸附移动车辆提出动态多模式搜索策略提升最优时间轨迹规划效率。首次实现无人机实时动态规划与精准末端控制,并设计多角度吸附装置,无人机得以敏捷姿态吸附到移动目标斜面,可提供侦查任务。 Share on Twitter Facebook LinkedIn Previous Next