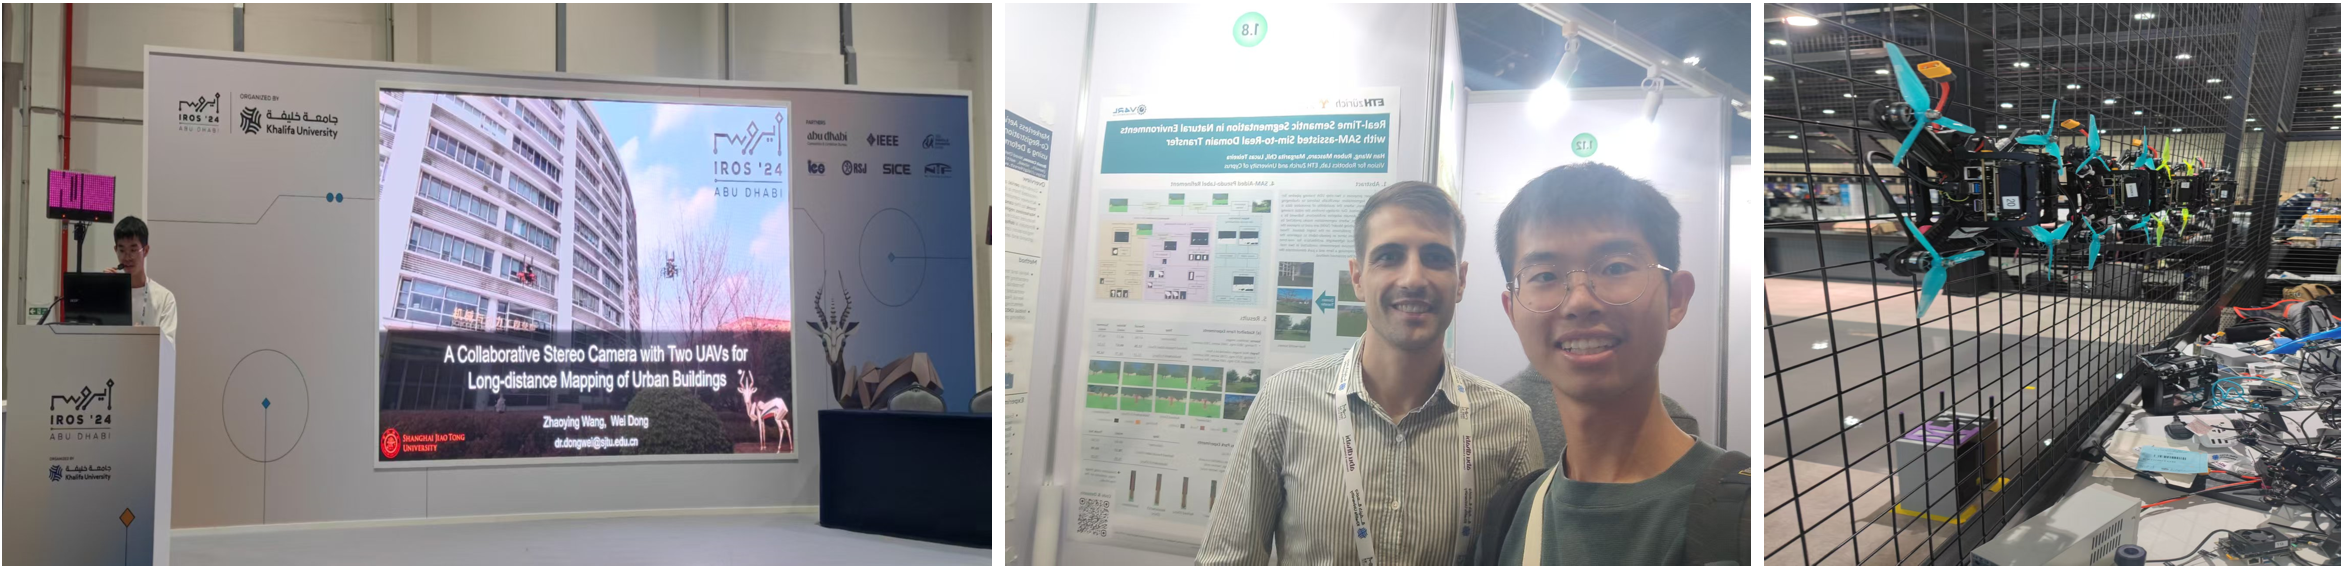
2024 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS)Date: October 13, 2024语义增强的双机协作立体相机系统两架无人机上相机组成宽基线协作立体相机系统,实现双机在线位姿估计、动态双视角特征关联、最后结合建筑语义轮廓,构建语义轮廓扩展的德劳内三角网格地图,旨在增强系统远距离感知地图能力。 Share on Twitter Facebook LinkedIn Previous Next