中文简历
教育经历
| 学位 | 学校 | 专业 | 时间 | |:—-:|:————–|:—————————–|:———–| | 博士 | 上海交通大学 (GPA 排名 前5%) | 机械工程 | 2019 - 2025| | 本科 | 武汉大学 (GPA 排名 1/133) | 机械设计制造及其自动化 | 2015 - 2019 |
科研经历
研究课题集中在多机协作系统中定位与感知建图,在未知复杂城镇环境下,致力于构建一个多机紧密协作系统。研究对象包含地面车辆与空中无人机视觉协作系统,以及多无人机动态宽基线立体相机协作系统。研究算法关注于多机间基于多传感器融合的实时鲁棒相对定位,多机视觉特征实时关联,以及多机多视角大尺度地图感知与构建,以及面向多机协同的全向视觉惯性里程计。
- 博士研究课题
- 多无人机动态宽基线协作立体相机系统
- 地空协同多机视觉协同定位与伺服控制
- 多传感器融合的多无人机协同相对定位(视觉观测/共视环境特征/IMU/超带宽UWB)
- 全向视觉无人机视觉惯性里程计(VIO)
- 语义视觉惯性里程计与动态地图构建
- 竞赛经历
- 航天三院”如影随形”高速高精准空中对接挑战赛优胜奖 (第一负责人:无人机硬件设计/视觉识别/伺服控制)
- 北斗系统“高分”全国无人飞行器智能感知竞赛冠军(队长:无人机机械电路设计/视觉识别/飞行策略)
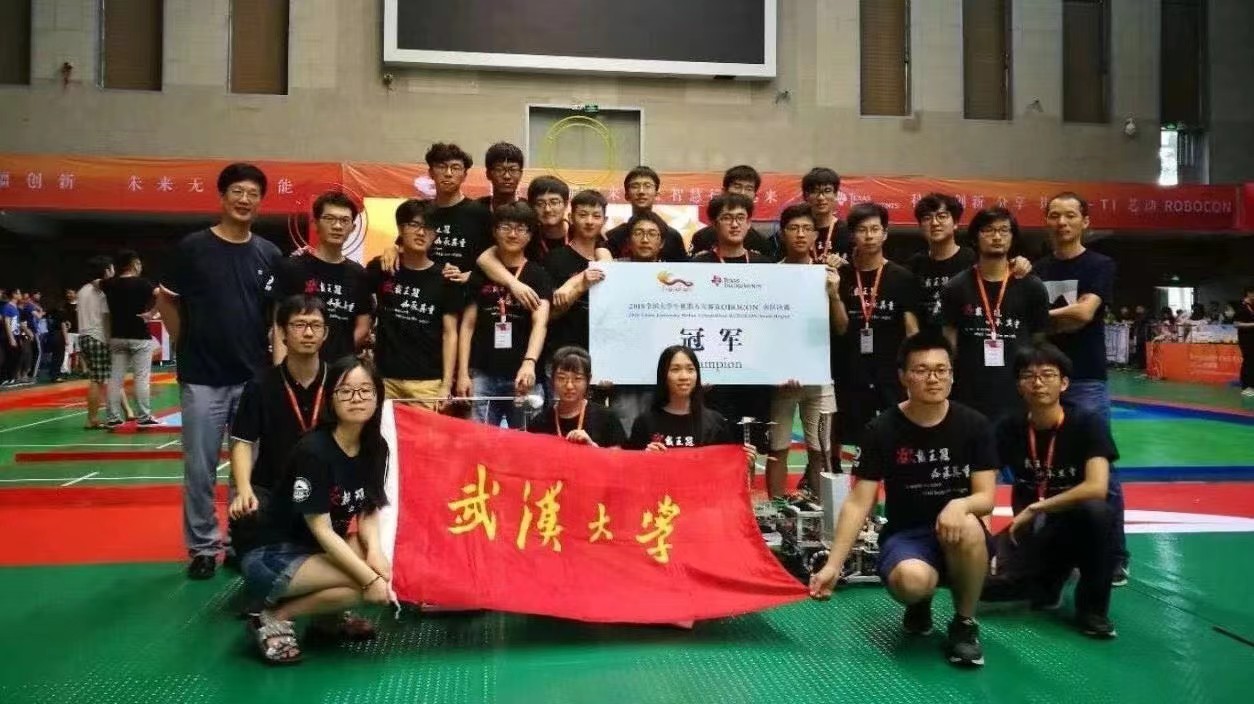
- 全国大学生机器人竞赛ROBOCON全国一等奖、南方赛冠军(硬件组长:电路PCB设计/机械结构设计)
- 工程项目
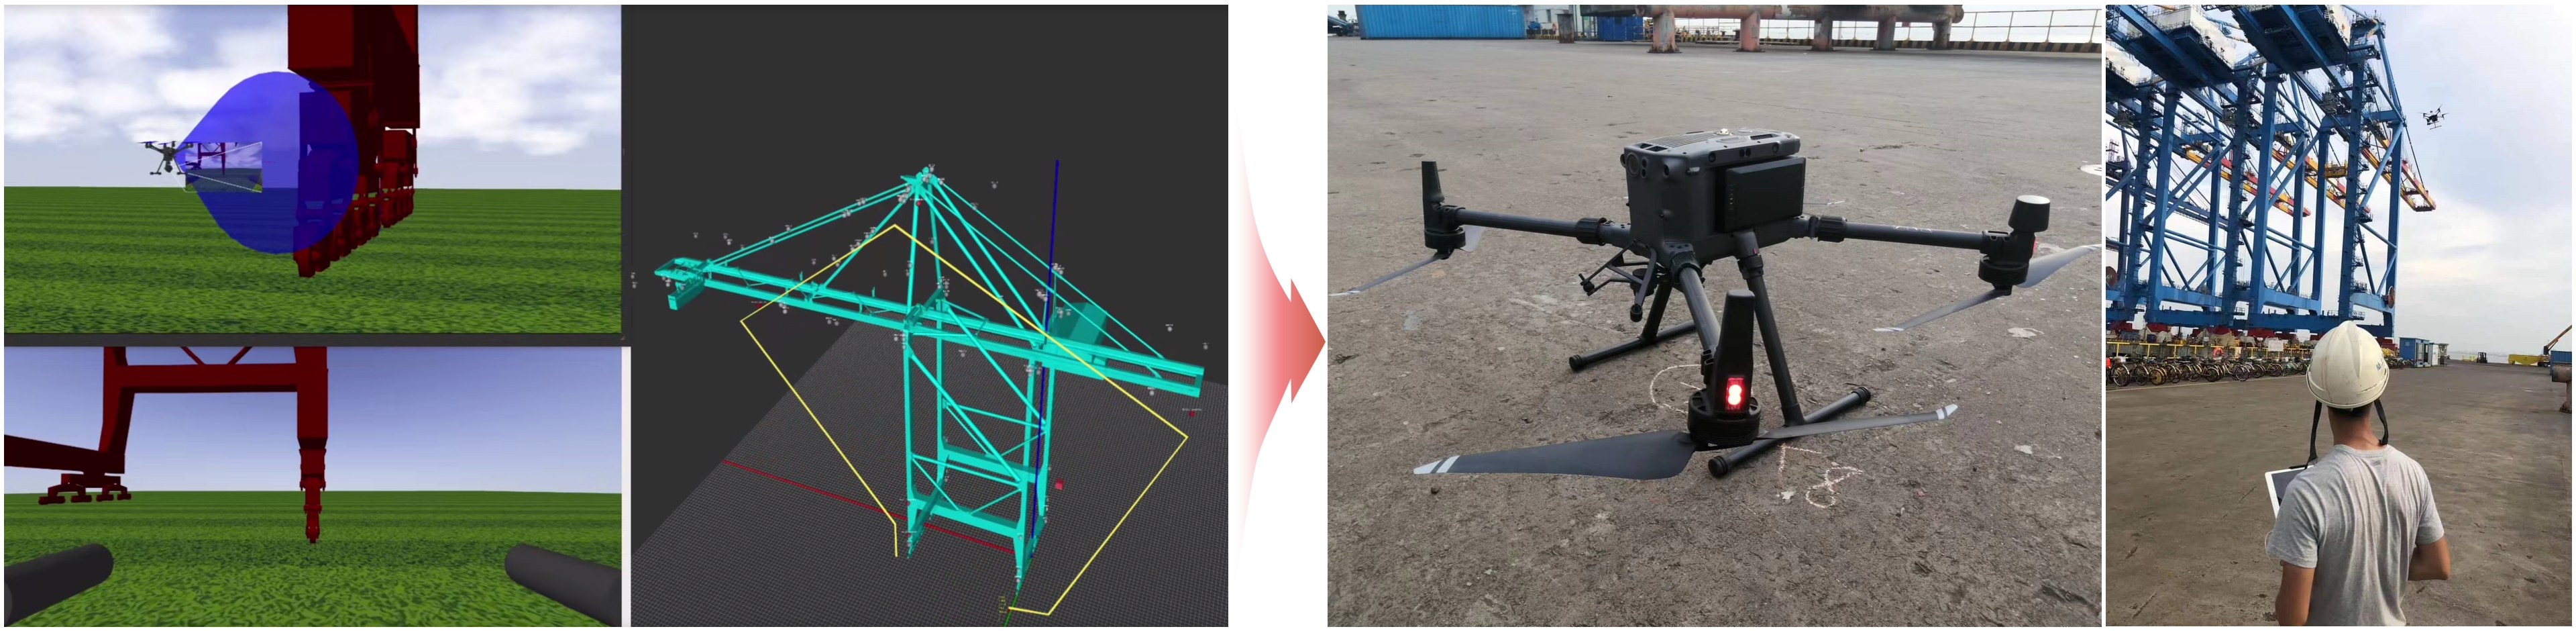
- 振华重工集团港机无人机自主巡检系统开发 (第一负责人: 仿真巡检平台开发/IOS App编写/现场实验交付)
- 国家电网面向高压线接触式巡检的大型无人机巡检系统 (第一负责人: 轻量化机械结构设计/遥操作控制系统设计/现场实验交付)
- 学术成果
发表高水平论文7篇,2篇在审。包含测量与仪器顶刊 IEEE TIM,机器人高水平期刊 IEEE RAL,自动化顶刊 IEEE TASE, 工业电子顶刊 IEEE TIE。另有机器人顶刊 IEEE TRO论文小修在审。
机器人领域顶会论文发表
- IEEE International Conference on Robotics and Automation (ICRA) 2024
- IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS) 2024
主干科研课题
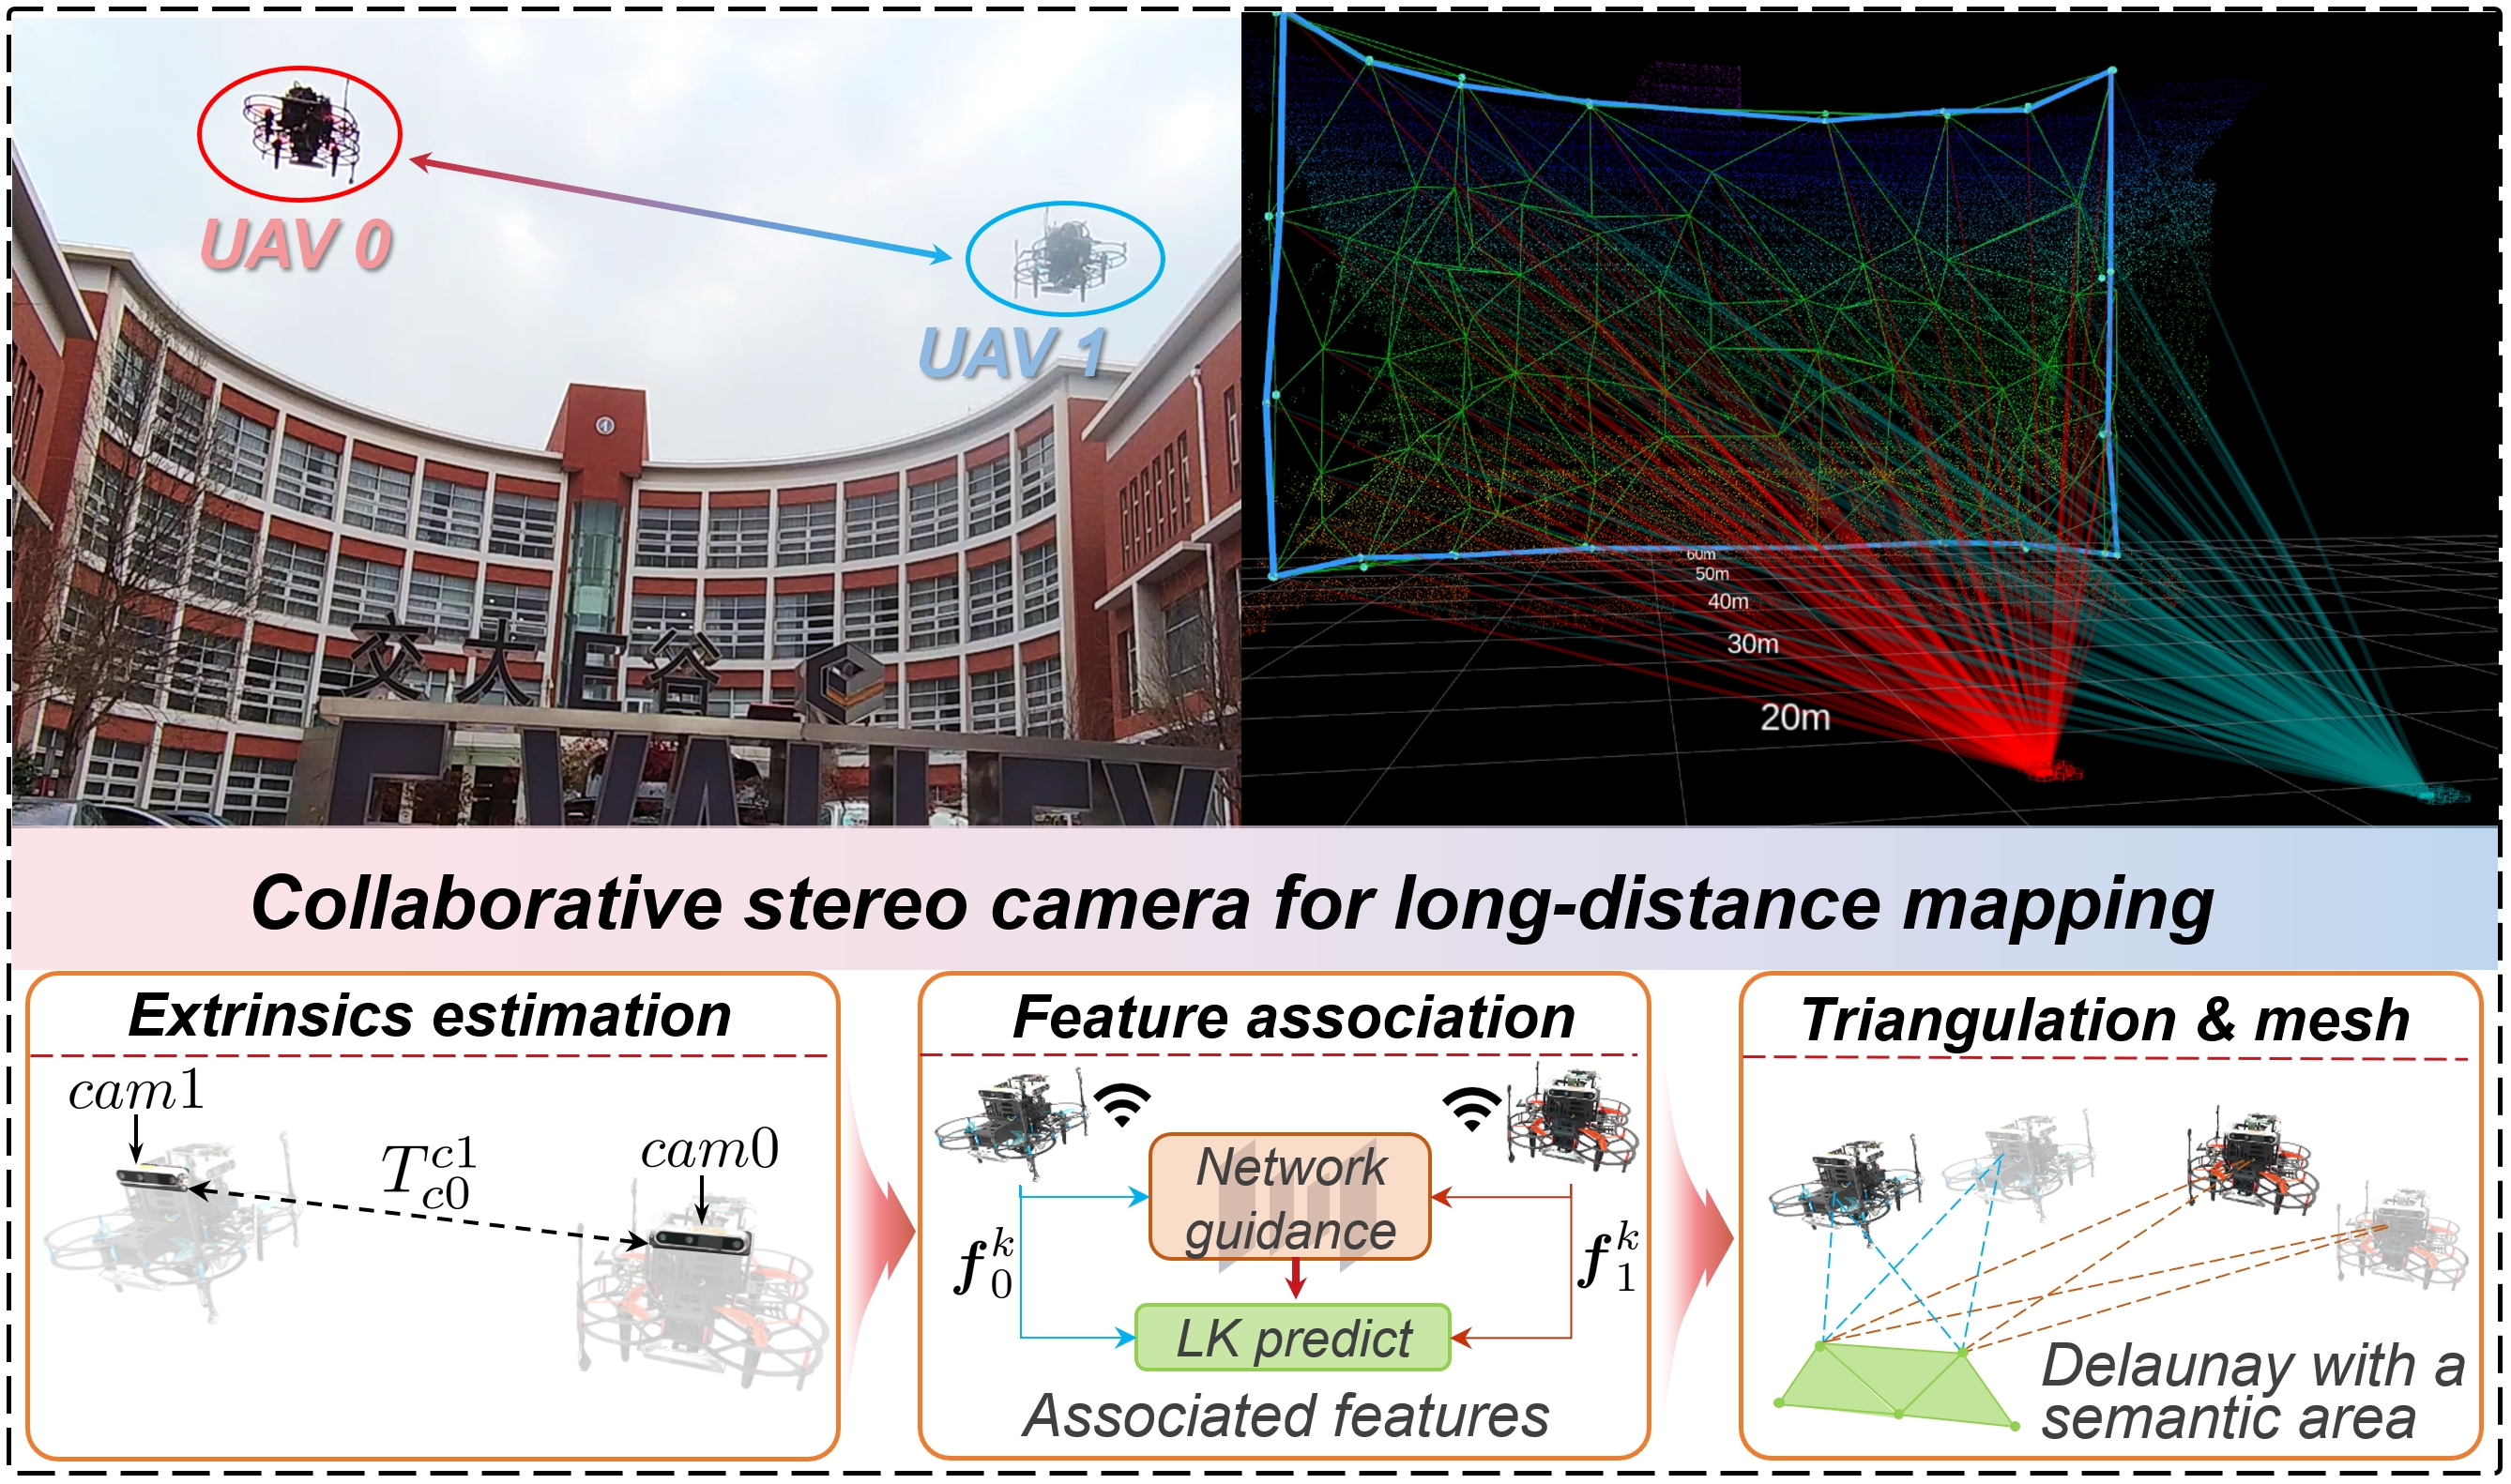
多无人机协作立体相机系统
使用多架无人机上相机组成宽基线协作立体相机系统,旨在增强系统远距离感知地图能力(机器人顶会IROS 2024发表)
多机共视视觉特征实时关联与相对定位
该工作利用共视环境特征实现多架无人机的实时相对定位,在前端,我们提出一个双通道结构,用于实现高帧率多相机的实时视觉特征关联,在后端我们针对多机系统,设计了一个多状态约束的卡尔曼滤波MSCKF,用于估计飞机之间的外参。(机器人高水平期刊 IEEE RAL 2024 小修接收)
基于地空协作系统的鲁棒视觉定位
针对夜间桥梁底部巡检,提出了一个地空协作视觉定位系统,该工作使用红外-可见光双光源的方案实现无人机相对于车辆的鲁棒视觉估计,以及视觉伺服控制,最终可随车辆引导,完成对桥梁地面的自主巡检。 (测量与仪器顶刊 IEEE TIM 2022 发表)
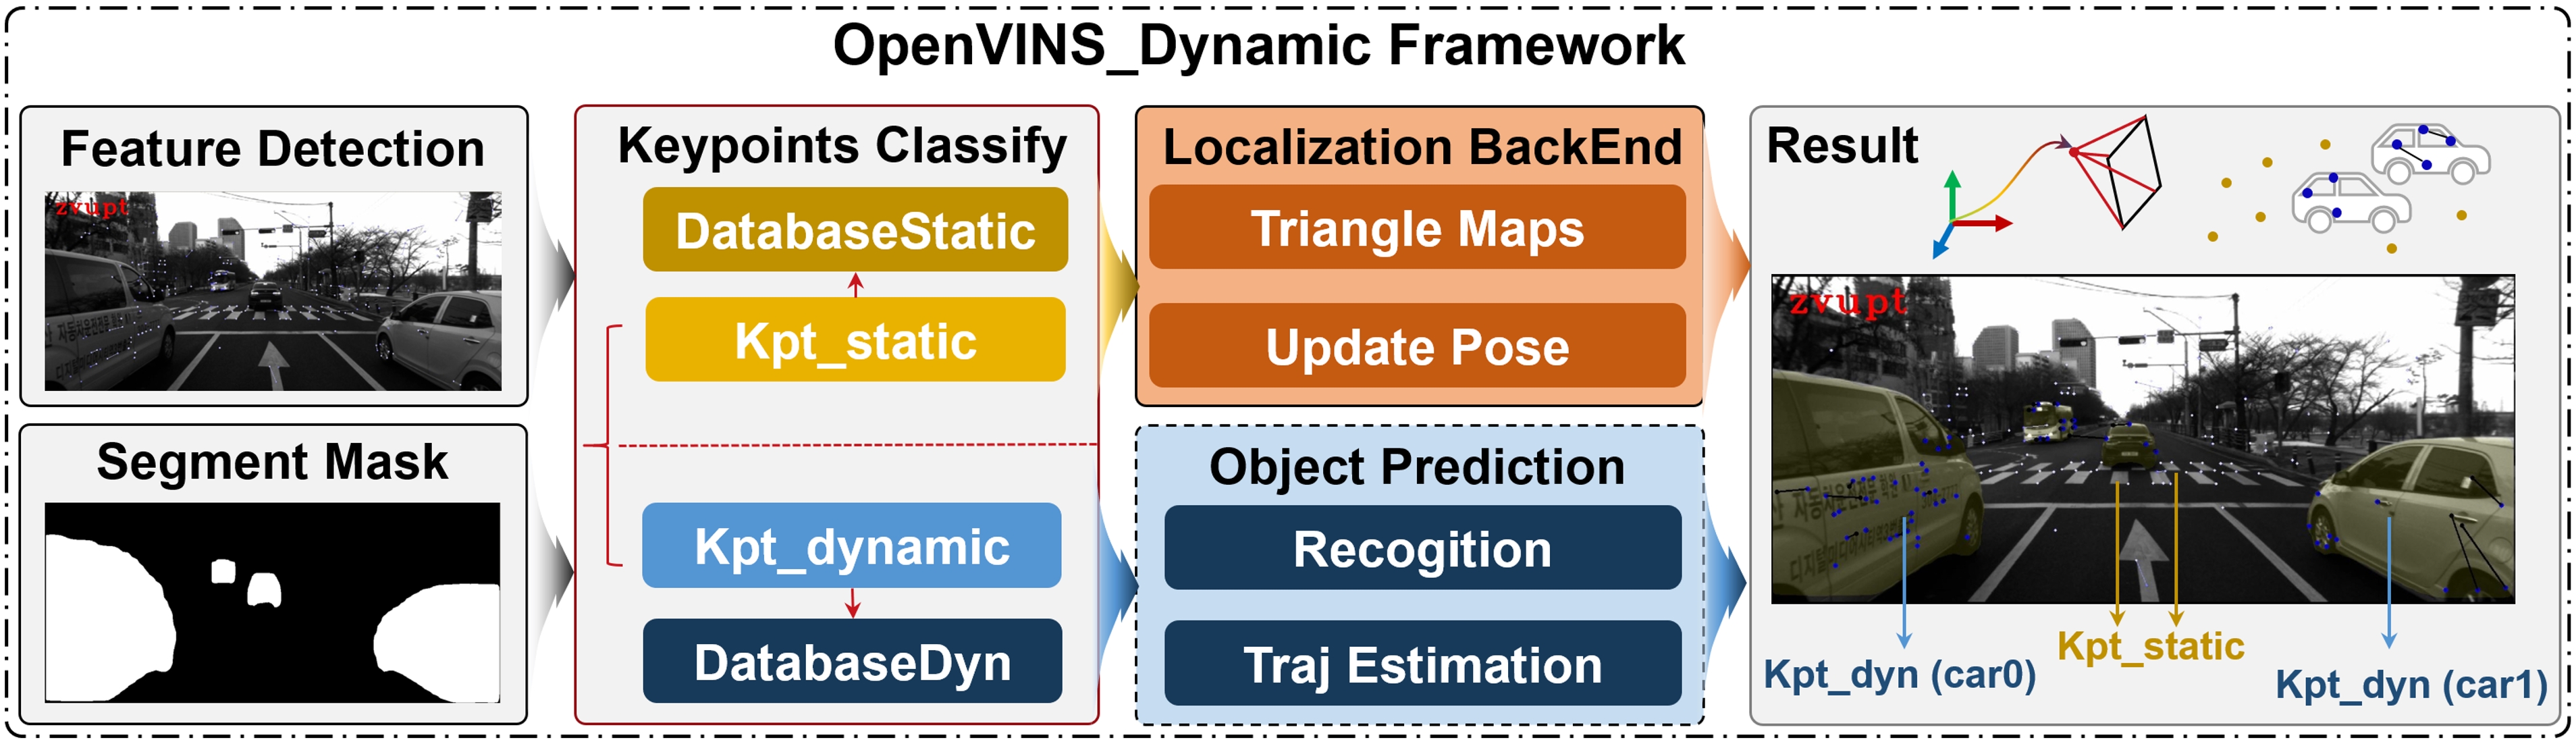
面向动态环境的语义视觉惯性里程计与粒子占据地图
面向动态环境下鲁棒自定位和动态地图构建,我们结合语义分割和深度学习视觉特征,基于OpenVINS框架,实现车辆自定位,并同步构建一个包含动态物体的占据地图。(机器人顶刊 IEEE TRO 2024 在审小修中)
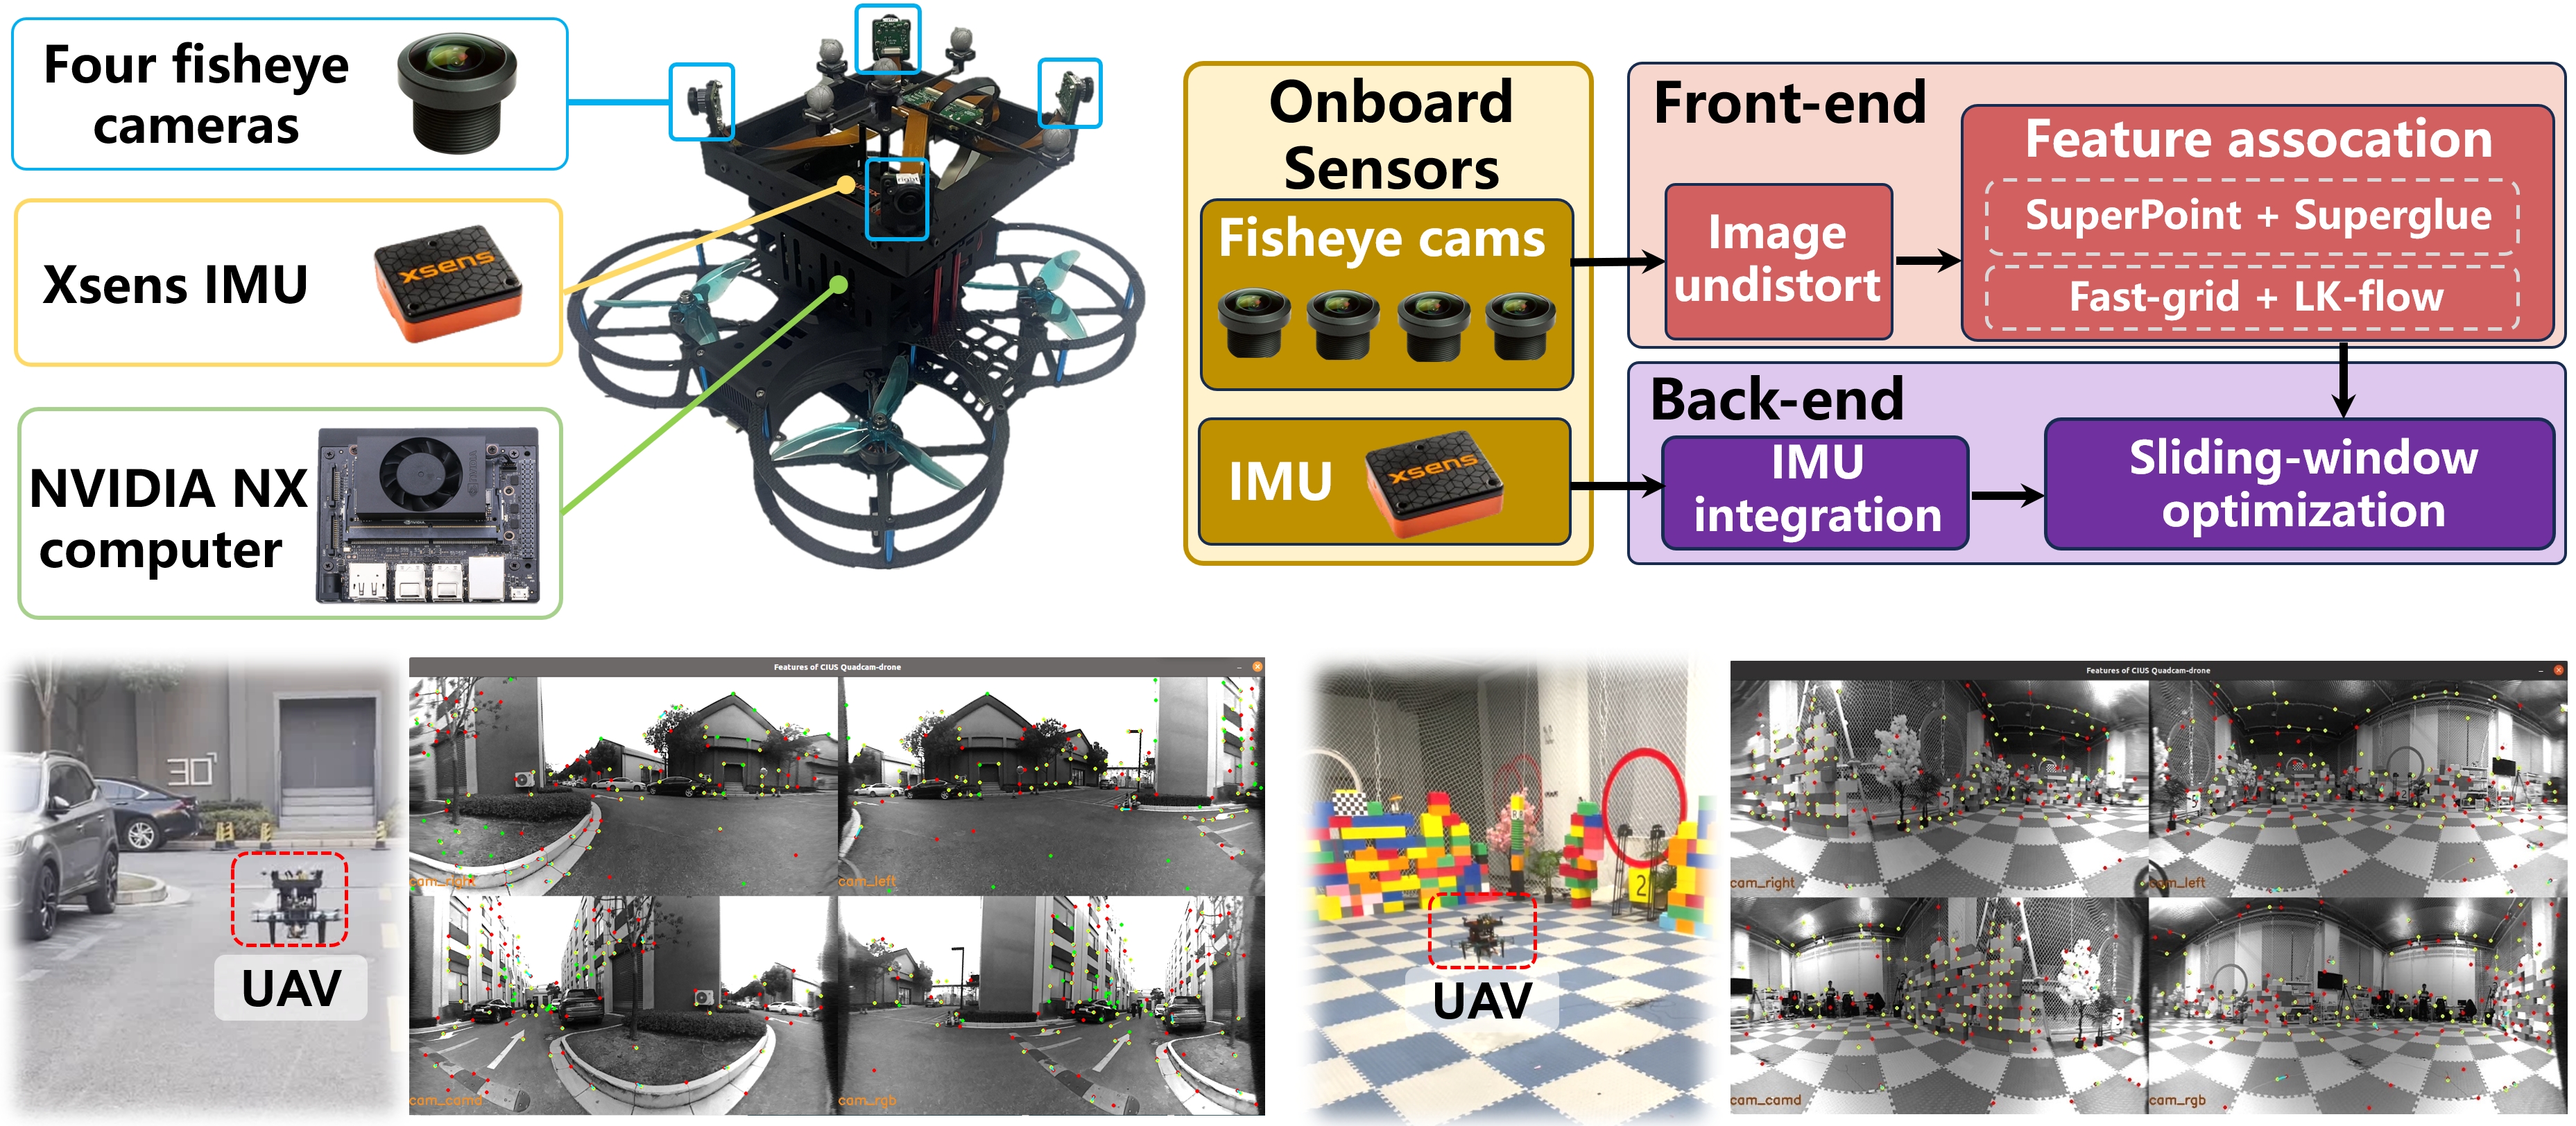
面向多机协同的全向鱼眼视觉惯性里程计系统
搭建视觉 I design a visual-inertial odometry with four fisheye cameras (220 degrees) as follows. The SuperPoint is for multi-UAV cross-camera feature matching. The Fast corner is extracted with grid spaces. Then LK optical flow are used for local feature association.
国家级竞赛
北斗系统“高分”全国无人飞行器智能感知竞赛冠军
赛方要求无人机自主避障并穿越指定竞赛圈,快速抵达终点。作为领队提出椭圆拟合,数字识别等关键路标检测方法,带队调试四旋翼无人机。实现无人机以2.5m/s高速穿越复杂密集环境。领先亚军近一倍时间。
航天三院”如影随形”高速高精准空中对接挑战赛优胜奖
比赛要求无人机高速高精度追踪移动车辆,作为第一负责人搭建设计六旋翼无人机,编写视觉识别追踪、视觉伺服控制程序。飞行速度最高达到65km/h。
全国大学生机器人竞赛ROBOCON全国一等奖、南方赛冠军
作为硬件组组长,负责电路PCB设计,如主控板、电机驱动板。同时参与轮式机器人机械结构设计与搭建。
工程项目
面向高压线X光巡检的柔性拖曳空中巡检机器人
针对高压线耐张线夹接触式巡检任务,作为第一负责人完成全部机械、电控、视觉辅助系统的无人机设计与搭建。国内首次实现无人机带载X光设备精准降落,远程视觉辅助,遥操作控制。成功交付山东国家电网。(该工作在IEEE International Conference on Robotics and Biomimetics 2023 发表)
振华集团港机无人机巡检系统
基于大疆M300开发港口港机无人机缺陷巡检软件。实现Gazebo虚拟航线规划到实际巡检部署。以第一负责人在Rviz中开发巡检示教软件,编写相应IOS港机巡检App。成功交付振华集团所属全球港口自主巡检。
合作课题
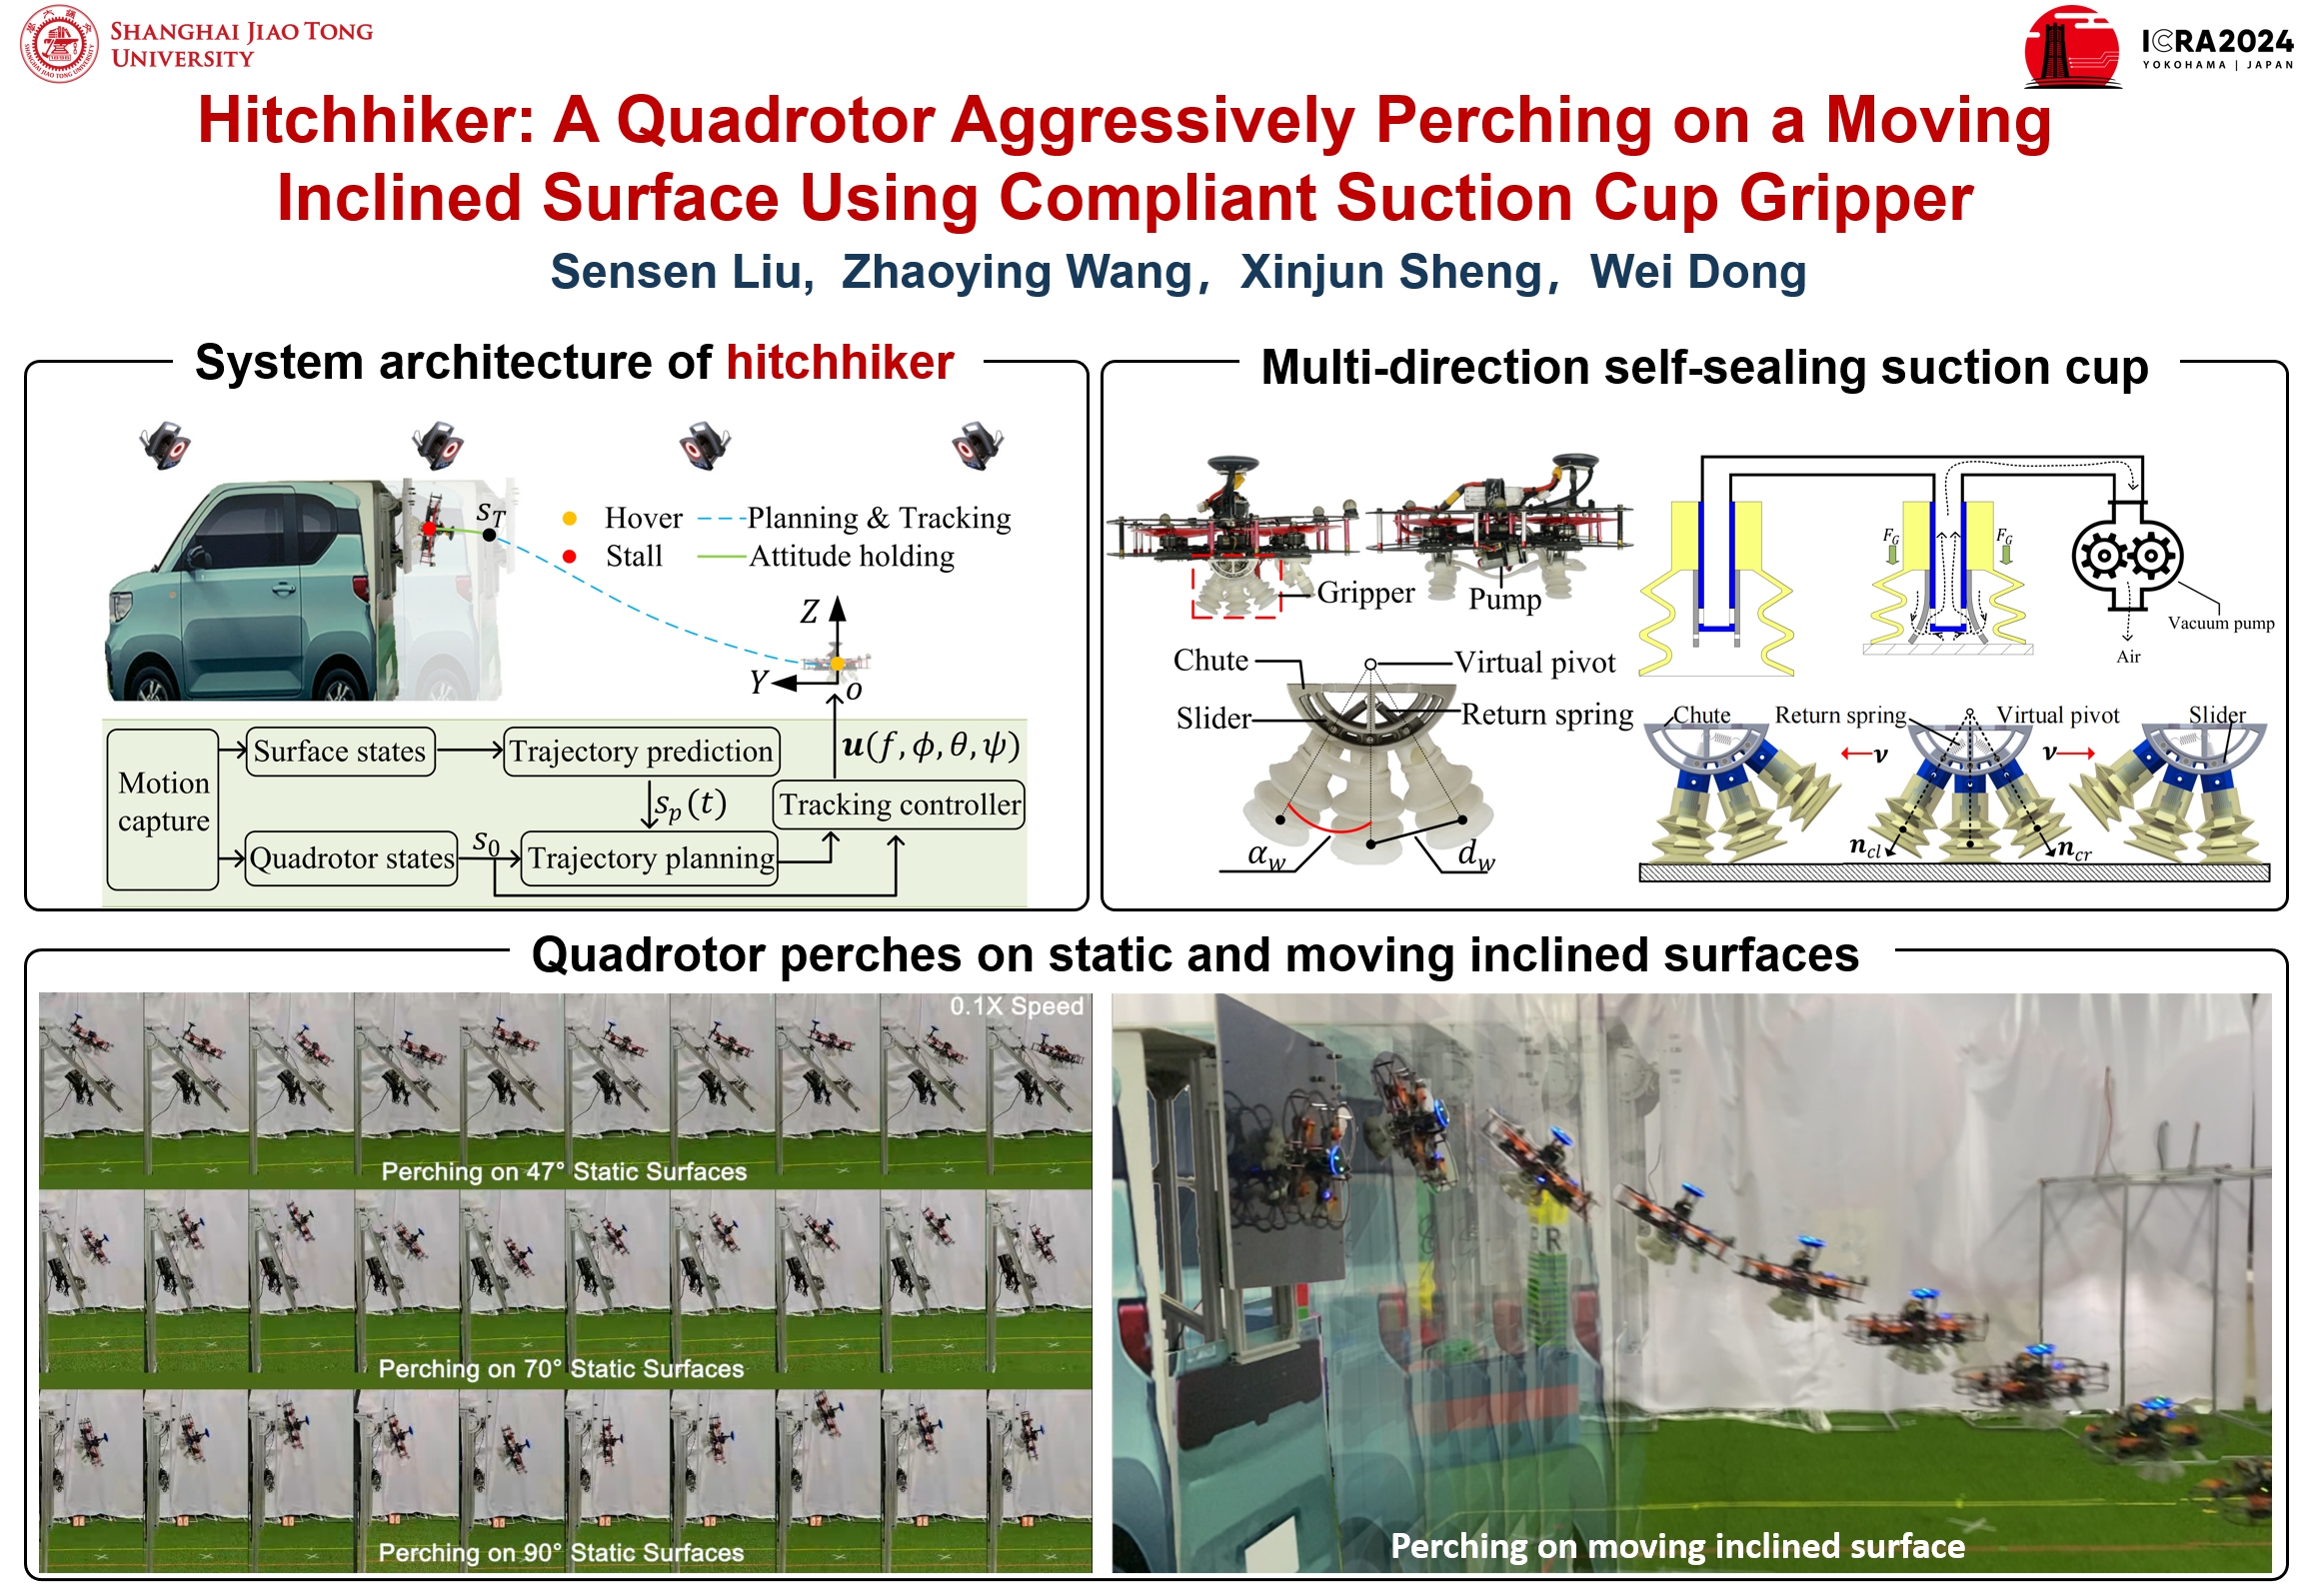
搭便车:无人机动态吸附移动车辆
提出动态多模式搜索策略提升最优时间轨迹规划效率。首次实现无人机实时动态规划与精准末端控制,并设计多角度吸附装置,无人机得以敏捷姿态吸附到移动目标斜面,可提供侦查任务,被IEEE封面高度报道。 (该工作在自动化顶刊 IEEE Transactions on Automation Science and Engineering 2023 发表**
面向不确定性的无人机多模态控制与模糊决策
针对无人机在密集环境中飞行模式切换问题,提出环境不确定度评估模型,并建立模糊决策,以最小化不确定性的策略,评估无人机最大飞行速度。设计多种多模态飞行控制策略,实现多种复杂环境下高速安全飞行。
(该工作在工业电子顶刊 IEEE Transactions on Industrial Electronics 2023 发表)